
在製造現場、倉庫與生產線很少維持不變動,任務會改變、配置會調整,也會有新產品加入;若未大幅重新編程,大多數機器人都難以跟上這些變化。
Skild AI 的全新 S1 機器人基礎模型旨在透過單一示範影片,學習過去未曾接觸、執行時間較長的任務。這款模型已推出,其以影片作為輸入,在不更新權重或進行特定任務後訓練的情況下理解並執行任務,這項技術稱為脈絡學習。
Skild 使用 NVIDIA AI 基礎架構打造 S1 並進行相關研究,這是雙方更廣泛合作的一環,涵蓋合成資料生成、模型訓練、模擬及物理 AI 的實際部署。雙方正攜手將可靈活適應的機器人智慧,從實驗室帶進工廠與其他動態作業環境。
Skild AI 共同創辦人暨執行長 Deepak Pathak 表示:「機器人技術的重大轉變,在於透過經驗學習,而不是依賴預先編程。NVIDIA Isaac Lab 與 NVIDIA Cosmos 技術可協助 Skild 建立具規模且多元的經驗,讓機器人能在各種情境與不同機器人形態中學習。」
此次產品推出之際,Skild 在首次商業部署後僅 10 個月,年度經常性營收便達到1 億美元。在此期間,Skild 已建立超過 60 項部署合作關係,涵蓋製造、物流、檢驗、安全、食品製備及其他應用。
透過單一影片學習新任務
多數工業機器人都是針對固定工作而設計,因此每當產品、流程或配置改變時,都需要更多資料、重新訓練與驗證。
S1 採用不同的方法:操作人員錄製所需任務的影片,並將影片作為提示提供給模型。模型會解讀示範中的意圖、物件與步驟順序,再將這些資訊轉換成眼前機器人的動作,而且無須重新訓練;即使任務不在預訓練資料集中,通常也能執行。
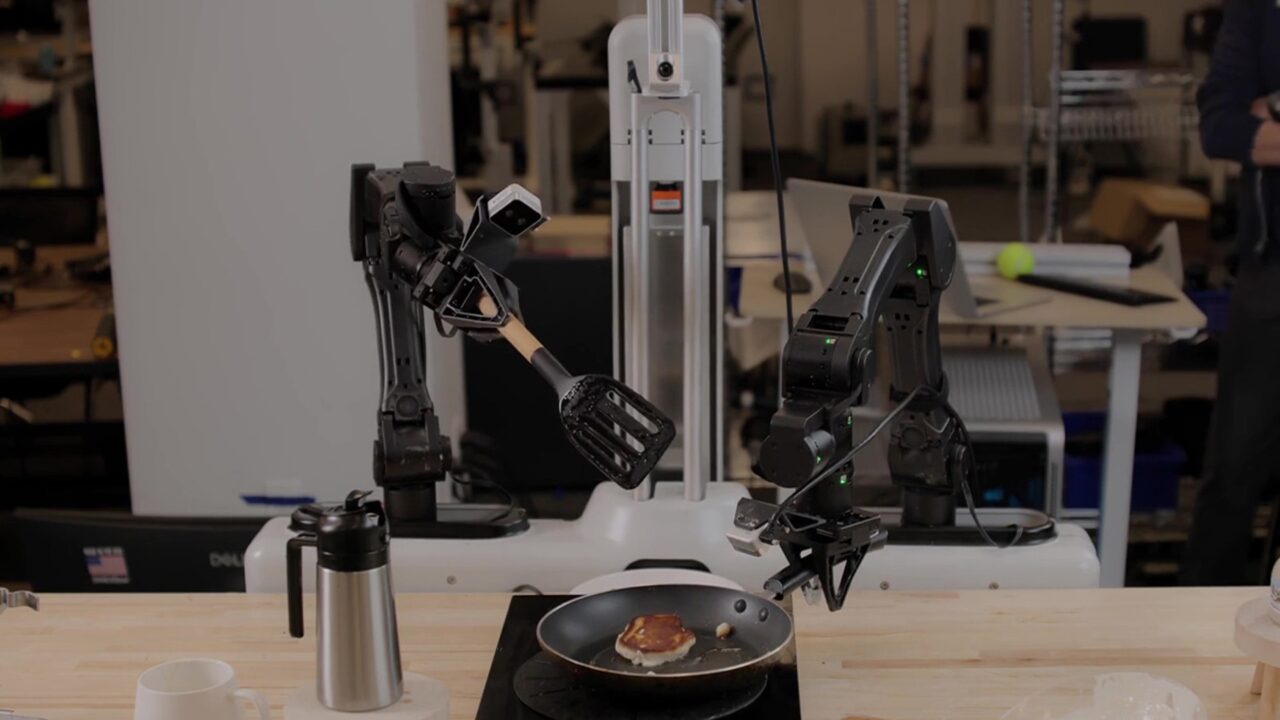
S1 能執行長達 10 分鐘的陌生任務,包括盆栽種植、製作鬆餅、手沖咖啡與套件組裝。這些任務可能包含數十個操作步驟,並要求機器人以過去未曾執行的順序組合各項技能。
在一項盆栽種植測試中,Skild AI 團隊從錄製示範到機器人在硬體上自主執行,僅花費 11 分鐘。當物件移動時,模型也能進行調整、從錯誤中恢復,並以未經明確編程的順序組合技能。
在 Skild 針對全新多步驟任務進行的測試中,S1 機器人在每個步驟的成功率約為 66%,相較之下,類似 AI 系統的成功率僅為 9%,提升超過七倍。Skild 也估計,向機器人展示一段簡短的影片範例,所帶來的效益約等同於提供 380 個實作訓練範例。若由人工蒐集這些範例,可能需要 50 至 100 小時。
從研究邁向工廠作業
S1 讓操作人員直接示範新任務,無須針對每次變更建立新的資料集或重新執行訓練,從而打破機器人因新因素而必須持續重新訓練的循環。在客戶協議允許的情況下,Skild 從商業部署中累積的經驗,也能用於改進更廣泛的模型,並協助加速未來部署。
這項技術已在工廠現場投入實際應用。Skild、NVIDIA 與 Foxconn 正在雙臂機械手臂上部署 Skild Brain,用於高精度組裝 NVIDIA Blackwell 系統。在一項示範工作流程中,機器人會安裝匯流排與限位塊、鎖緊 16 顆螺絲,並在多步驟任務中因應各種干擾。這項工作需要精準移動、接觸感知控制、步驟順序追蹤,以及在現場狀況與計畫不同時進行恢復。
NVIDIA 技術貫穿整個開發週期
NVIDIA 加速運算為 Skild 提供所需規模,使其能使用模擬、人類影片、遙控操作,以及在獲得許可時使用部署資料,訓練共用的機器人智慧核心。NVIDIA Cosmos 開放世界基礎模型可協助提高訓練資料的多樣性,並將影片轉換為結構化描述;Cosmos Curator 則可大規模進行資料標註、篩選與整理。
Skild 廣泛使用 NVIDIA 的開放式模擬框架,在實際部署前訓練並驗證其機器人智慧核心。NVIDIA Omniverse 函式庫與 NVIDIA Isaac Sim 框架提供符合物理原理的虛擬環境,可用於生成資料、測試邊緣案例與驗證行為。
Skild 也透過 Isaac Lab 的強化學習,進一步提升其智慧核心的能力。Isaac Lab 是一套開放且模組化的機器人學習框架,由 Newton 物理引擎提供支援,可協助 Skild 工程師精準模擬力量、接觸、碰撞與壓力等各種物理參數,並縮小模擬與現實之間的落差。
Skild 與 NVIDIA 也正共同開發全新的 GPU 加速模擬求解器,能快速且精準地模擬機器人如何實際接觸、抓取及操作固體物件。這些求解器即將作為 Newton 的一部分,提供給所有開發者使用。
隨著模型邁向正式環境,NVIDIA Nsight 工具可協助工程師找出訓練期間的效能瓶頸,而 NVIDIA TensorRT 軟體開發套件則可最佳化推論,讓機器人在實體環境中迅速回應。這些技術將資料、模擬、訓練與部署階段串連起來,使其成為整合式流程,而非各自獨立的系統。
閱讀 Skild AI 的 S1 研究,並探索 NVIDIA Isaac 機器人平台。